


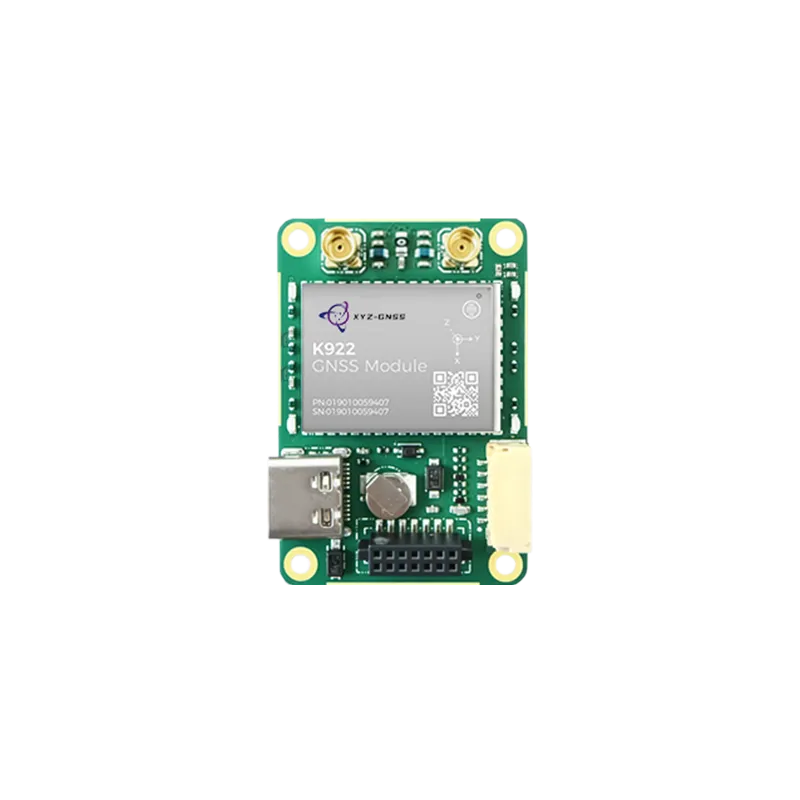
การวิเคราะห์ทางเทคนิคที่ครอบคลุมของโซลูชันการกําหนดตําแหน่งที่มีความแม่นยําสูงสําหรับระบบอัตโนมัติที่ทันสมัยและระบบอัตโนมัติทางอุตสาหกรรม
วิวัฒนาการของการวางตําแหน่งที่มีความแม่นยําสูง
ในโลกที่ก้าวหน้าอย่างรวดเร็วของการนําทางอัตโนมัติและระบบอัตโนมัติทางอุตสาหกรรมความต้องการความแม่นยําได้เปลี่ยนจากเมตรเป็นเซนติเมตร หัวใจสําคัญของการปฏิวัตินี้คือ โมดูล RTK GNSS ซึ่งเป็นส่วนประกอบฮาร์ดแวร์ที่ซับซ้อนซึ่งใช้ประโยชน์จากเทคโนโลยี Real-Time Kinematic (RTK) เพื่อมอบความแม่นยําที่ไม่เคยมีมาก่อน ระบบดาวเทียมนําทางทั่วโลกแบบดั้งเดิม (GNSS) มักถูกจํากัดด้วยความล่าช้าของบรรยากาศและข้อผิดพลาดในการโคจร ซึ่งนําไปสู่ความคลาดเคลื่อนของตําแหน่งที่ยอมรับไม่ได้สําหรับหุ่นยนต์สมัยใหม่หรือการเกษตรที่แม่นยํา การรวมโมดูล RTK GNSS จะแก้ไขข้อผิดพลาดเหล่านี้แบบเรียลไทม์โดยการประมวลผลเฟสของคลื่นพาหะของสัญญาณดาวเทียม แทนที่จะเป็นเพียงเนื้อหาข้อมูลของสัญญาณ
การทําความเข้าใจกลไกพื้นฐานของโมดูล RTK GNSS เป็นสิ่งสําคัญสําหรับวิศวกรและผู้จัดการโครงการที่ต้องการใช้โซลูชันที่มีความแม่นยําสูง โมดูลเหล่านี้ทําหน้าที่เป็นส่วนต่อประสานหลักระหว่างโลกทางกายภาพและระบบนําทางดิจิทัล ด้วยการใช้ทั้งสถานีฐานและรถโรเวอร์ โมดูล RTK GNSS สามารถขจัดข้อผิดพลาดในโหมดทั่วไป โดยให้ความแม่นยําในการวางตําแหน่งสัมพัทธ์ซึ่งมักจะอยู่ภายใน 1-2 เซนติเมตร ความแม่นยําในระดับนี้ไม่ได้เป็นเพียงความหรูหรา แต่เป็นข้อกําหนดสําหรับการใช้งาน เช่น อากาศยานไร้คนขับ (UAV) ยานพาหนะภาคพื้นดินอัตโนมัติ (AGV) และอุปกรณ์สํารวจที่ซับซ้อน
เมื่อเรามองลึกลงไปในสถาปัตยกรรมของโมดูล RTK GNSS ประสิทธิภาพสูง เราจะเห็นการบรรจบกันของการสนับสนุนแบบหลายแบนด์และหลายกลุ่มดาว ซึ่งหมายความว่าโมดูลสามารถติดตามสัญญาณจาก GPS, GLONASS, Galileo และ BeiDou พร้อมกันในหลายความถี่ (L1, L2 และ L5) ความซ้ําซ้อนนี้ช่วยให้มั่นใจได้ว่าแม้ในสภาพแวดล้อมที่ท้าทาย เช่น หุบเขาในเมืองหรือภายใต้ใบไม้หนาทึบ ข้อมูลตําแหน่งยังคงแข็งแกร่งและเชื่อถือได้ ส่วนต่อไปนี้จะสํารวจคุณสมบัติเฉพาะ กลยุทธ์การผสานรวม และประโยชน์เฉพาะอุตสาหกรรมของการใช้โมดูล RTK GNSS ระดับมืออาชีพในความพยายามทางเทคโนโลยีครั้งต่อไปของคุณ
กลไกหลักของโมดูล RTK GNSS
หลักการทํางานของ โมดูล RTK GNSS ขึ้นอยู่กับการวัดเฟสพาหะของสัญญาณดาวเทียม ซึ่งแตกต่างจากเครื่องรับ GPS มาตรฐานที่คํานวณระยะทางตามเวลาที่ใช้ในการส่งสัญญาณเข้ารหัสจากดาวเทียมไปยังเครื่องรับโมดูล RTK GNSS จะวัดจํานวนรอบของคลื่นพาหะระหว่างดาวเทียมและเสาอากาศ เนื่องจากความยาวคลื่นของสัญญาณพาหะสั้นกว่าความยาวคลื่นของรหัสมอดูเลตมากวิธีนี้จึงช่วยให้การวัดมีความละเอียดสูงขึ้นมาก อย่างไรก็ตาม กระบวนการนี้ทําให้เกิดปัญหา "ความคลุมเครือจํานวนเต็ม" ซึ่งเป็นการกําหนดจํานวนรอบเต็มที่แน่นอนระหว่างดาวเทียมและเครื่องรับ ซึ่งอัลกอริทึมภายในของโมดูลต้องแก้ไขภายในไม่กี่วินาที
เพื่อให้ทํางานได้อย่างมีประสิทธิภาพ โมดูล RTK GNSS มักจะทํางานในการกําหนดค่า "Rover" และ "Base Station" สถานีฐานถูกวางไว้ในตําแหน่งที่รู้จักและตายตัว ซึ่งจะสังเกตดาวเทียมดวงเดียวกับรถโรเวอร์ คํานวณความแตกต่างระหว่างตําแหน่งที่ทราบและตําแหน่งที่ได้มาจากดาวเทียม และออกอากาศการแก้ไขเหล่านี้ไปยังรถโรเวอร์ผ่านการเชื่อมโยงข้อมูล ซึ่งมักใช้โปรโตคอล RTCM (คณะกรรมการเทคนิควิทยุสําหรับบริการทางทะเล) โมดูล RTK GNSS บนรถโรเวอร์จะใช้การแก้ไขเหล่านี้กับการสังเกตของตัวเอง การแลกเปลี่ยนแบบเรียลไทม์นี้ช่วยให้รถสํารวจสามารถลบล้างความล่าช้าของไอโอโนสเฟียร์และโทรโพสเฟียร์ ซึ่งเป็นสาเหตุหลักของข้อผิดพลาดในการวางตําแหน่ง GNSS มาตรฐาน
โมดูลที่ทันสมัยได้รับการพัฒนาเพื่อรองรับความสามารถ "Network RTK" หรือ VRS (Virtual Reference Station) ในสถานการณ์สมมตินี้ โมดูล RTK GNSS ไม่จําเป็นต้องมีสถานีฐานทางกายภาพในบริเวณใกล้เคียง แต่จะเชื่อมต่อกับเครือข่ายสถานีอ้างอิงถาวรผ่านอินเทอร์เน็ตเซลลูลาร์แทน เครือข่ายจะคํานวณแบบจําลองการแก้ไขที่แปลเป็นภาษาท้องถิ่นตามตําแหน่งโดยประมาณของรถโรเวอร์และส่งกลับ ความยืดหยุ่นนี้ช่วยลดอุปสรรคในการเข้าสู่ธุรกิจที่ต้องการข้อมูลที่มีความแม่นยําสูงได้อย่างมีนัยสําคัญโดยไม่ต้องมีภาระด้านลอจิสติกส์ในการจัดการฮาร์ดแวร์สถานีฐานของตนเอง นอกจากนี้ พลังการประมวลผลภายในของโมดูล RTK GNSS ยังเพิ่มขึ้น ทําให้ "เวลาในการแก้ไขครั้งแรก" (TTFF) เร็วขึ้น และปรับปรุงความแม่นยําของส่วนหัวเมื่อใช้การกําหนดค่าเสาอากาศคู่
คุณสมบัติหลักของโมดูล RTK GNSS ประสิทธิภาพสูง
เมื่อเลือก โมดูล RTK GNSS สําหรับใช้ในอุตสาหกรรม ต้องประเมินข้อกําหนดทางเทคนิคหลายประการ ประการแรกคือการสนับสนุนหลายกลุ่มดาว โมดูลที่สามารถเข้าถึงกลุ่มดาวหลักทั้งสี่ทั่วโลก (GPS, BDS, GLONASS, GALILEO) ให้ความพร้อมใช้งานที่ดีขึ้นอย่างมาก หากสัญญาณจากกลุ่มดาวหนึ่งถูกปิดกั้นโดยอาคาร โมดูล RTK GNSS สามารถสลับไปใช้อีกกลุ่มหนึ่งได้โดยไม่สูญเสียการแก้ไขระดับเซนติเมตร นี่เป็นสิ่งสําคัญอย่างยิ่งในการเกษตรที่แม่นยํา ซึ่งเครื่องจักรต้องทํางานอย่างสม่ําเสมอในภูมิประเทศที่กว้างใหญ่และบางครั้งก็มีสิ่งกีดขวาง
คุณสมบัติที่สําคัญอีกประการหนึ่งคือความสามารถแบบหลายแบนด์ โดยทั่วไปโมดูลระดับไฮเอนด์จะรองรับแบนด์ L1/L2 หรือ L1/L2/L5 ด้วยการเปรียบเทียบสัญญาณในความถี่ต่างๆ โมดูล RTK GNSS สามารถยกเลิกผลกระทบการกระจายตัวของชั้นบรรยากาศไอโอโนสเฟียร์ได้ภายใน ส่งผลให้โซลูชัน "คงที่" เร็วขึ้นและมีเสถียรภาพมากขึ้นในระยะทางไกลจากสถานีฐาน (เส้นฐานยาว) หากไม่มีการรองรับหลายแบนด์ ระบบ RTK จะไวต่อการรบกวนของบรรยากาศมากขึ้น ซึ่งอาจทําให้ตําแหน่งลอยหรือเปลี่ยนกลับเป็นโหมด "ลอย" ซึ่งความแม่นยําจะลดลงถึงระดับเดซิเมตร
- เอาต์พุตข้อมูลดิบ: ความสามารถในการส่งออกการสังเกต RAW สําหรับแอปพลิเคชันหลังการประมวลผล (PPK)
- อัตราการอัปเดตสูง: อัตราการอัปเดตตําแหน่ง 10Hz ถึง 20Hz เป็นสิ่งจําเป็นสําหรับ UAV ความเร็วสูงและรถยนต์ไร้คนขับ
- การใช้พลังงานต่ํา: มีความสําคัญสําหรับอุปกรณ์ IoT ที่ใช้แบตเตอรี่และเครื่องมือสํารวจแบบใช้มือถือ
- การลดการรบกวน: เทคนิคการกรองขั้นสูงเพื่อป้องกันการปลอมแปลงและการติดขัด
สุดท้ายนี้ อินเทอร์เฟซทางกายภาพและฟอร์มแฟคเตอร์ของโมดูล RTK GNSS มีบทบาทในการผสานรวม โมดูลอุตสาหกรรมส่วนใหญ่ใช้อินเทอร์เฟซ UART, USB หรือ I2C มาตรฐาน ทําให้เข้ากันได้กับไมโครคอนโทรลเลอร์และคอมพิวเตอร์บอร์ดเดี่ยว เช่น Raspberry Pi หรือ Jetson Nano โมดูลที่มีความน่าเชื่อถือสูงมักได้รับการออกแบบด้วยเทคโนโลยี Surface-mount (SMT) สําหรับการประกอบอัตโนมัติหรือเป็นบอร์ด Plug-and-play สําหรับการสร้างต้นแบบอย่างรวดเร็ว คุณสมบัติฮาร์ดแวร์เหล่านี้รวมกับเฟิร์มแวร์ที่แข็งแกร่ง จะกําหนดประสิทธิภาพโดยรวมของโมดูล RTK GNSS ในสถานการณ์จริง
การบูรณาการทางอุตสาหกรรมของเทคโนโลยีโมดูล RTK GNSS
การรวม โมดูล RTK GNSS เข้ากับเวิร์กโฟลว์อุตสาหกรรมได้เปลี่ยนภาคส่วนดั้งเดิม ตัวอย่างเช่น ในการเกษตรที่แม่นยํา โมดูลเป็นส่วนประกอบหลักที่ช่วยให้รถแทรกเตอร์อัตโนมัติสามารถเดินตามเส้นทางที่มีความสามารถในการทําซ้ําระดับเซนติเมตร ความแม่นยํานี้ช่วยลดการทับซ้อนกันและช่องว่างในการเพาะเมล็ดและการฉีดพ่น ซึ่งนําไปสู่การประหยัดเชื้อเพลิง ปุ๋ย และเวลาได้อย่างมาก ด้วยการใช้โมดูล RTK GNSS เกษตรกรสามารถเพิ่มประสิทธิภาพผลผลิตและใช้ "การทําฟาร์มแบบควบคุมการจราจร" เพื่อลดการบดอัดของดิน ซึ่งเป็นงานที่เป็นไปไม่ได้ด้วยเครื่องรับ GPS มาตรฐาน
ในขอบเขตของอากาศยานไร้คนขับ (UAV) โมดูล RTK GNSS ให้มากกว่าการวางตําแหน่ง มีข้อมูลระดับความสูงและทิศทางที่มีความแม่นยําสูง สําหรับการทําแผนที่โฟโตแกรมเมตรีและ LIDAR การทราบตําแหน่งที่แน่นอนของโดรนในขณะที่เซ็นเซอร์ถูกกระตุ้นจะช่วยลดความจําเป็นในการใช้จุดควบคุมภาคพื้นดิน (GCP) จํานวนมาก สิ่งนี้ช่วยเพิ่มความคล่องตัวให้กับเวิร์กโฟลว์การสํารวจและช่วยให้สามารถสร้างแบบจําลอง 3 มิติและออร์โธโมเสคที่มีความแม่นยําสูง ความสามารถของโมดูล RTK GNSS ในการรักษาสถานะ "คงที่" ระหว่างการบินช่วยให้มั่นใจได้ว่าข้อมูลที่รวบรวมมีความสอดคล้องกันทางภูมิศาสตร์
หุ่นยนต์และโลจิสติกส์อัตโนมัติยังพึ่งพาความสามารถของโมดูล RTK GNSS เป็นอย่างมาก หุ่นยนต์จัดส่งที่นําทางในสภาพแวดล้อมทางเท้าหรือยานพาหนะอัตโนมัติของท่าเรือที่เคลื่อนย้ายตู้คอนเทนเนอร์ต้องการการแปลที่แม่นยําเพื่อหลีกเลี่ยงสิ่งกีดขวางและเทียบท่าได้อย่างแม่นยํา การรวมโมดูล RTK GNSS เข้ากับเซ็นเซอร์อื่นๆ เช่น IMU (หน่วยวัดแรงเฉื่อย) และตัวเข้ารหัสล้อจะสร้างสภาพแวดล้อม "ฟิวชั่นเซ็นเซอร์" สิ่งนี้ช่วยให้ระบบสามารถรักษาตําแหน่งที่แม่นยําได้แม้ว่าสัญญาณดาวเทียมจะหายไปชั่วครู่ใต้สะพานหรือระหว่างตู้คอนเทนเนอร์สูง การทํางานร่วมกันระหว่างข้อมูลดาวเทียมที่มีความแม่นยําสูงและการตอบสนองของเซ็นเซอร์ในพื้นที่เป็นรากฐานที่สําคัญของการนําทางอัตโนมัติที่ทันสมัย
การใช้งานเชิงกลยุทธ์ของโมดูล RTK GNSS
การใช้ โมดูล RTK GNSS ให้ประสบความสําเร็จนั้นต้องการมากกว่าฮาร์ดแวร์คุณภาพสูง ต้องมีการวางแผนเชิงกลยุทธ์เกี่ยวกับการจัดวางเสาอากาศและความน่าเชื่อถือของดาต้าลิงค์ เสาอากาศเป็น "ตา" ของโมดูล RTK GNSS ต้องมีความชัดเจน view ของท้องฟ้าและวางไว้บนระนาบพื้นดินเพื่อลดการรบกวนหลายเส้นทาง (การสะท้อนจากพื้นผิวใกล้เคียง) สําหรับการใช้งานในอุตสาหกรรม มักจําเป็นต้องใช้เกลียวหลายความถี่ที่มีอัตราขยายสูงหรือเสาอากาศเกรดสํารวจเพื่อเพิ่มประสิทธิภาพของโมดูลให้สูงสุด คุณภาพเสาอากาศไม่ดีเป็นสาเหตุที่พบบ่อยที่สุดที่ทําให้โมดูล RTK GNSS ล้มเหลวในการแก้ปัญหา "คงที่"
นอกจากนี้ การเชื่อมโยงการสื่อสารระหว่างสถานีฐาน (หรือเครือข่าย) และโมดูล RTK GNSS ของรถโรเวอร์ต้องแข็งแกร่ง ในพื้นที่เกษตรกรรมห่างไกล มักใช้ลิงก์วิทยุระยะไกล (LoRa) เพื่อส่งการแก้ไข RTCM ในสภาพแวดล้อมในเมืองหรืออุตสาหกรรม การเชื่อมต่อเซลลูลาร์ (4G/5G) ผ่าน NTRIP (Networked Transport of RTCM via Internet Protocol) เป็นเรื่องปกติ หากข้อมูลการแก้ไขล่าช้าหรือสูญหาย โมดูล RTK GNSS จะสูญเสียความแม่นยําระดับเซนติเมตรในที่สุด นักพัฒนาต้องใช้กลไกป้องกันความล้มเหลวเพื่อจัดการกับการหยุดชะงักเหล่านี้ เช่น การคํานวณตายหรือการสํารองไปยังโหมด GNSS ที่มีความแม่นยําสูง
การพิจารณาเชิงกลยุทธ์อีกประการหนึ่งคือการใช้โมดูลหัวเรื่องความถี่คู่ ยูนิต โมดูล RTK GNSS ขั้นสูงบางยูนิตสามารถประมวลผลสัญญาณจากเสาอากาศสองเสาแยกกันได้พร้อมกัน สิ่งนี้ช่วยให้ระบบสามารถกําหนดทิศทาง (ทิศทาง) ของยานพาหนะได้อย่างแม่นยําแม้ว่าจะหยุดนิ่งก็ตาม นี่เป็นตัวเปลี่ยนเกมสําหรับการใช้งาน เช่น การวางตําแหน่งเครน การนําทางทางทะเล และอุปกรณ์ทําเหมืองอัตโนมัติ ซึ่งการรู้ว่าเครื่องจักรหันไปทางใดมีความสําคัญพอๆ กับการรู้ว่ามันอยู่ที่ไหน ด้วยการเลือกสถาปัตยกรรมโมดูลที่เหมาะสม ธุรกิจต่างๆ สามารถพิสูจน์โซลูชันการกําหนดตําแหน่งในอนาคตกับความต้องการของอุตสาหกรรมที่เปลี่ยนแปลงไป
โซลูชั่นที่แม่นยําโดย Yonghao
ที่ Yonghao เราเชี่ยวชาญในการจัดหาส่วนประกอบการกําหนดตําแหน่งที่มีความแม่นยําสูงระดับโลกที่ออกแบบมาสําหรับสภาพแวดล้อมทางอุตสาหกรรมที่มีความต้องการมากที่สุด พอร์ตโฟลิโอที่กว้างขวางของเราประกอบด้วยเทคโนโลยี โมดูล RTK GNSS ล่าสุด ซึ่งได้รับการออกแบบทางวิศวกรรมอย่างพิถีพิถันเพื่อมอบความแม่นยําระดับเซนติเมตรสําหรับ UAV ระบบหุ่นยนต์ และการเกษตรที่แม่นยํา เราเข้าใจดีว่าในโลกของการนําทางอัตโนมัติ ความน่าเชื่อถือเป็นสิ่งสําคัญยิ่ง ซึ่งเป็นเหตุผลว่าทําไมโมดูลของเราจึงได้รับการทดสอบให้ทนต่อสภาวะที่รุนแรงในขณะที่ยังคงความสามารถในการติดตามสัญญาณที่เหนือกว่า
ผลิตภัณฑ์เรือธงของเรา เช่น YHRTK-982 และซีรีส์ ZED-F9P ให้การสนับสนุนแบบหลายแบนด์และหลายกลุ่มดาวเพื่อให้แน่ใจว่าโครงการของคุณจะไม่สูญเสียการแก้ไข ไม่ว่าคุณจะสร้างฝูงโดรนจัดส่งอัตโนมัติหรือเครื่องมือสํารวจที่ซับซ้อน โซลูชัน โมดูล RTK GNSS ของเรามอบความได้เปรียบทางเทคนิคที่จําเป็นสําหรับความสําเร็จ นอกเหนือจากโมดูลแล้ว เรายังนําเสนอ โซลูชันป้องกันการรบกวน ที่ครอบคลุมและเสาอากาศอัตราขยายสูงเพื่อสร้างระบบนิเวศการระบุตําแหน่งที่สมบูรณ์และแข็งแกร่ง
Yonghao มุ่งมั่นที่จะสร้างสรรค์นวัตกรรมและความสําเร็จของลูกค้า เราให้การสนับสนุนด้านเทคนิคและบริการปรับแต่งอย่างลึกซึ้งเพื่อช่วยคุณรวม โมดูล RTK GNSS เข้ากับสถาปัตยกรรมฮาร์ดแวร์เฉพาะของคุณ ความเชี่ยวชาญของเราในการนําทางด้วยดาวเทียมช่วยให้เราสามารถเชื่อมช่องว่างระหว่างฟิสิกส์ของดาวเทียมที่ซับซ้อนและการใช้งานจริงในโลกแห่งความเป็นจริงเพื่อให้มั่นใจว่าลูกค้าของเราบรรลุความแม่นยําที่ต้องการด้วยประสิทธิภาพสูงสุด ร่วมเป็นพันธมิตรกับ Yonghao เพื่อสัมผัสกับจุดสุดยอดของเทคโนโลยี GNSS และขับเคลื่อนระบบอัตโนมัติทางอุตสาหกรรมของคุณไปอีกขั้น
คําถามที่พบบ่อย
Q1: ประโยชน์หลักของการใช้โมดูล RTK GNSS มากกว่า GPS มาตรฐานคืออะไร
ประโยชน์หลักของ โมดูล RTK GNSS คือความสําเร็จของความแม่นยําระดับเซนติเมตร (โดยทั่วไปคือ 1-2 ซม.) โมดูล GPS มาตรฐานมักจะให้ความแม่นยําในช่วง 1.5 ถึง 5 เมตร การปรับปรุงที่น่าทึ่งนี้ทําได้ผ่านการวัดเฟสของผู้ให้บริการแบบเรียลไทม์และการแก้ไขข้อผิดพลาดจากสถานีฐานหรือเครือข่าย ซึ่งช่วยขจัดข้อผิดพลาดในบรรยากาศและนาฬิกาดาวเทียม
Q2: โมดูล RTK GNSS สามารถทํางานโดยไม่มีสถานีฐานในพื้นที่ได้หรือไม่
ได้ โมดูล RTK GNSS สามารถทํางานได้โดยไม่ต้องใช้สถานีฐานส่วนตัวในพื้นที่โดยใช้บริการ Network RTK หรือ NTRIP บริการเหล่านี้ให้ข้อมูลการแก้ไขทางอินเทอร์เน็ตจากเครือข่ายสถานีอ้างอิงที่มีอยู่แล้ว สิ่งนี้ช่วยให้ผู้ใช้สามารถระบุตําแหน่งที่มีความแม่นยําสูงได้ตราบเท่าที่มีการเชื่อมต่อเซลลูลาร์หรืออินเทอร์เน็ตเพื่อรับสตรีมการแก้ไข
Q3: โมดูล RTK GNSS ใช้เวลานานเท่าใดในการเข้าถึงโซลูชัน "คงที่"
เวลาที่ โมดูล RTK GNSS ต้องใช้เพื่อให้บรรลุสถานะ "คงที่" หรือที่เรียกว่า Time to First Fix (TTFF) โดยทั่วไปจะอยู่ในช่วง 10 ถึง 60 วินาทีภายใต้สภาวะท้องฟ้าที่เหมาะสม โดยทั่วไปแล้วโมดูลแบบหลายแบนด์ (L1/L2/L5) สามารถแก้ไขได้เร็วกว่าโมดูลแบบแบนด์เดียว เนื่องจากสามารถแก้ไขความคลุมเครือของเฟสพาหะได้อย่างมีประสิทธิภาพมากขึ้นโดยการเปรียบเทียบความถี่สัญญาณที่แตกต่างกัน
Q4: สภาพอากาศส่งผลต่อความแม่นยําของโมดูล RTK GNSS หรือไม่
แม้ว่า โมดูล RTK GNSS จะมีความยืดหยุ่นสูง แต่สภาวะบรรยากาศที่รุนแรง เช่น เปลวสุริยะหรือการรบกวนของไอโอโนสเฟียร์อย่างรุนแรงอาจส่งผลต่อความเสถียรของการแก้ไขในบางครั้ง อย่างไรก็ตาม สภาพอากาศทั่วไป เช่น ฝน หิมะ หรือหมอกไม่ส่งผลกระทบต่อสัญญาณดาวเทียมอย่างมีนัยสําคัญ ความสามารถของโมดูลในการใช้กลุ่มดาวและความถี่หลายกลุ่มช่วยรักษาความแม่นยําในสภาวะบรรยากาศที่แตกต่างกัน
Q5: อินเทอร์เฟซฮาร์ดแวร์ใดที่พบได้ทั่วไปในโมดูล RTK GNSS
ยูนิต โมดูล RTK GNSS อุตสาหกรรมส่วนใหญ่มีอินเทอร์เฟซการสื่อสารมาตรฐาน รวมถึง UART (Serial), USB และบางครั้ง I2C หรือ CAN บัส อินเทอร์เฟซเหล่านี้ช่วยให้โมดูลสามารถส่งออกข้อมูลตําแหน่งในรูปแบบ NMEA และรับการแก้ไข RTCM จากวิทยุภายนอกหรือไมโครคอนโทรลเลอร์ที่เชื่อมต่ออินเทอร์เน็ต ทําให้ใช้งานได้หลากหลายสําหรับการรวมเข้ากับอุปกรณ์อิเล็กทรอนิกส์ต่างๆ
บทสรุป: ขับเคลื่อนอนาคตด้วยความแม่นยํา
โมดูล RTK GNSS ได้กลายเป็นรากฐานที่ขาดไม่ได้ของการใช้งานที่มีความแม่นยําสูงที่ทันสมัย ด้วยการให้ความแม่นยําระดับเซนติเมตร ความน่าเชื่อถือของหลายกลุ่มดาว และการบูรณาการทางอุตสาหกรรมที่ราบรื่น โมดูลเหล่านี้จึงช่วยให้เทคโนโลยีอัตโนมัติและอัตโนมัติรุ่นต่อไป เนื่องจากอุตสาหกรรมยังคงต้องการประสิทธิภาพและความปลอดภัยที่สูงขึ้นบทบาทของโมดูล RTK GNSS จะมีความสําคัญมากขึ้นเท่านั้น
พร้อมที่จะยกระดับความแม่นยําในการวางตําแหน่งของคุณแล้วหรือยัง
ติดต่อทีมวิศวกรของเราวันนี้