


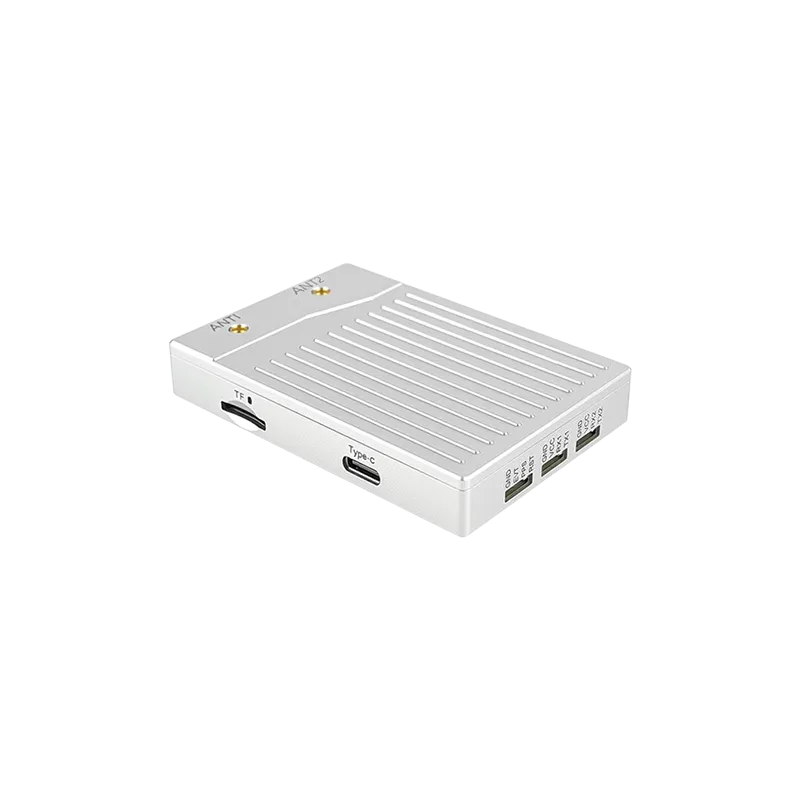
คู่มือฉบับสมบูรณ์เกี่ยวกับการใช้เทคโนโลยี Real-Time Kinematic สําหรับระบบหุ่นยนต์ยุคใหม่
ความรู้เบื้องต้นเกี่ยวกับหุ่นยนต์ที่มีความแม่นยําสูง
ภูมิทัศน์ของระบบอัตโนมัติสมัยใหม่กําลังอยู่ระหว่างการเปลี่ยนแปลงครั้งใหญ่ ซึ่งขับเคลื่อนโดยความต้องการความแม่นยําต่ํากว่าเดซิเมตรในการนําทาง หัวใจสําคัญของการปฏิวัตินี้คือ เครื่องรับ RTK GNSS สําหรับหุ่นยนต์ ซึ่งเป็นโซลูชันฮาร์ดแวร์เฉพาะทางที่ก้าวข้ามข้อจํากัดของระบบระบุตําแหน่งทั่วโลกแบบดั้งเดิม โซลูชัน GNSS มาตรฐานมักจะให้ความแม่นยําภายในไม่กี่เมตร ซึ่งเพียงพอสําหรับสมาร์ทโฟนหรือการนําทางยานพาหนะทั่วไป อย่างไรก็ตามสําหรับเครื่องตัดหญ้าอัตโนมัติหุ่นยนต์ส่งของหรือรถแทรกเตอร์เพื่อการเกษตรที่มีความแม่นยําข้อผิดพลาดแม้เพียงครึ่งเมตรก็สามารถนําไปสู่ความล้มเหลวร้ายแรงหรือความไร้ประสิทธิภาพในการดําเนินงานอย่างมีนัยสําคัญ
ด้วยการใช้เทคโนโลยี Real-Time Kinematic (RTK) นักหุ่นยนต์สามารถแปลเป็นภาษาท้องถิ่นระดับเซนติเมตรได้ ความแม่นยํานี้ไม่ได้เป็นเพียงความหรูหราเท่านั้น เป็นข้อกําหนดพื้นฐานสําหรับหุ่นยนต์ที่ต้องโต้ตอบกับสภาพแวดล้อมที่ซับซ้อน เดินตามเส้นทางที่กําหนดไว้ล่วงหน้าด้วยความแม่นยําในการผ่าตัด และรักษาโปรโตคอลความปลอดภัยในพื้นที่ที่มีมนุษย์อาศัยอยู่ ในคู่มือนี้ เราจะสํารวจกลไกที่ซับซ้อน กลยุทธ์การใช้งาน และโซลูชันระดับมืออาชีพที่ทําให้การวางตําแหน่งที่มีความแม่นยําสูงเป็นไปได้สําหรับแพลตฟอร์มหุ่นยนต์ใดๆ
กลไกของเทคโนโลยี RTK GNSS
เทคโนโลยีจลนศาสตร์แบบเรียลไทม์ทํางานโดยการวิเคราะห์เฟสของคลื่นพาหะของสัญญาณดาวเทียม แทนที่จะเป็นเพียงเนื้อหาข้อมูลของสัญญาณ เพื่อให้บรรลุเป้าหมายนี้ เครื่องรับ RTK GNSS สําหรับวิทยาการหุ่นยนต์ ต้องใช้ส่วนประกอบหลักสองส่วน: สถานีฐานและรถโรเวอร์ สถานีฐานถูกวางไว้ในตําแหน่งที่รู้จักและสํารวจ ตรวจสอบสัญญาณดาวเทียมและคํานวณข้อผิดพลาดที่เกิดจากความล่าช้าของชั้นบรรยากาศและความแปรปรวนของวงโคจร การแก้ไขเหล่านี้จะถูกส่งแบบเรียลไทม์ไปยังโมดูล "โรเวอร์" ที่ติดตั้งบนหุ่นยนต์
รถโรเวอร์รวมการสังเกตการณ์ผ่านดาวเทียมของตัวเองเข้ากับข้อมูลจากสถานีฐานเพื่อแก้ไขความคลุมเครือของจํานวนเต็มเฟสพาหะ กระบวนการนี้ช่วยให้ระบบสามารถกําหนดตําแหน่งสัมพัทธ์ของหุ่นยนต์กับสถานีฐานด้วยความแม่นยํา 1 ถึง 2 เซนติเมตร เครื่องรับสมัยใหม่มักรองรับกลุ่มดาวหลายกลุ่ม รวมถึง GPS, GLONASS, Galileo และ Beidou ทําให้มั่นใจได้ว่าแม้ในสภาพแวดล้อมที่ท้าทายซึ่งดาวเทียมบางดวงถูกบดบัง
นอกจากนี้ การรวมย่านความถี่หลายความถี่ (L1, L2 และ L5) ยังช่วยลด "เวลาในการแก้ไขครั้งแรก" (TTFF) ได้อย่างมาก ซึ่งหมายความว่าหุ่นยนต์สามารถเริ่มต้นสถานะการนําทางที่มีความแม่นยําสูงได้เร็วกว่าที่เคยเป็นมา สําหรับนักพัฒนามืออาชีพ การทําความเข้าใจพลวัตของเฟสพาหะเหล่านี้เป็นสิ่งสําคัญเมื่อเลือกฮาร์ดแวร์ที่ต้องทํางานได้อย่างน่าเชื่อถือภายใต้สภาวะไอโอโนสเฟียร์ที่แตกต่างกันและในสถานที่ทางภูมิศาสตร์ที่หลากหลาย
การรวมเครื่องรับ RTK เข้ากับแพลตฟอร์มหุ่นยนต์
การผสานรวม เครื่องรับ RTK GNSS สําหรับหุ่นยนต์ ที่ประสบความสําเร็จเป็นมากกว่าแค่การเสียบโมดูล มันเกี่ยวข้องกับการพิจารณาอย่างรอบคอบของอินเทอร์เฟซฮาร์ดแวร์โปรโตคอลข้อมูลและการติดตั้งทางกายภาพ โมดูล RTK ระดับมืออาชีพส่วนใหญ่ใช้โปรโตคอลมาตรฐาน เช่น NMEA 0183 สําหรับเอาต์พุตตําแหน่ง และ RTCM 3.x สําหรับการป้อนข้อมูลการแก้ไข นักพัฒนาต้องแน่ใจว่าตัวควบคุมการบินหรือคอมพิวเตอร์ออนบอร์ด (เช่น ระบบที่ใช้ ROS) ได้รับการกําหนดค่าให้จัดการกับสตรีมข้อมูลความถี่สูงเหล่านี้
การรบกวนทางแม่เหล็กไฟฟ้า (EMI) เป็นอีกปัจจัยสําคัญ หุ่นยนต์มักเต็มไปด้วยมอเตอร์ โปรเซสเซอร์ความเร็วสูง และเครื่องส่งสัญญาณไร้สาย ซึ่งทั้งหมดนี้สามารถสร้างสัญญาณรบกวนที่รบกวนสัญญาณดาวเทียมที่อ่อนแอได้ การใช้เสาอากาศที่มีฉนวนหุ้มคุณภาพสูงและวางให้ห่างจากแหล่งสัญญาณรบกวนเป็นสิ่งสําคัญ วิศวกรหลายคนเลือกใช้โมดูลแบบบูรณาการที่รวมเสาอากาศและเครื่องรับเข้าด้วยกันเพื่อลดการสูญเสียสัญญาณผ่านสายโคแอกเชียล
ต้องลดเวลาแฝงในการสื่อสารระหว่างสถานีฐานและรถโรเวอร์ให้เหลือน้อยที่สุด ไม่ว่าจะใช้ลิงก์วิทยุ UHF หรือ NTRIP (Networked Transport of RTCM via Internet Protocol) ความล่าช้าในการรับข้อมูลการแก้ไขควรต่ํากว่า 1-2 วินาทีเพื่อรักษาสถานะ RTK "คงที่" หากลิงก์ถูกขัดจังหวะ เครื่องรับอาจเปลี่ยนกลับเป็นสถานะ "ลอย" ซึ่งความแม่นยําจะลดลงเหลือระดับเดซิเมตร ซึ่งอาจทําให้การทํางานอัตโนมัติของหุ่นยนต์หยุดชะงัก
การรับมือกับความท้าทายด้านสิ่งแวดล้อม
อุปสรรคที่สําคัญที่สุดประการหนึ่งสําหรับ เครื่องรับ RTK GNSS สําหรับวิทยาการหุ่นยนต์ คือเอฟเฟกต์ "หุบเขาในเมือง" อาคารสูง ใบไม้หนาแน่น และโครงสร้างโลหะขนาดใหญ่สามารถสะท้อนสัญญาณดาวเทียม ทําให้เกิดการรบกวนหลายเส้นทาง ส่งผลให้เครื่องรับคํานวณตําแหน่งตามสัญญาณที่ใช้เส้นทางที่ยาวกว่า ซึ่งนําไปสู่ข้อผิดพลาด เพื่อบรรเทาปัญหานี้ เครื่องรับขั้นสูงใช้อัลกอริธึมการปฏิเสธหลายเส้นทางที่ซับซ้อน และใช้การติดตาม "กลุ่มดาวทั้งหมด" เพื่อเพิ่มจํานวนดาวเทียมที่มองเห็นได้สูงสุด
ในสถานการณ์ที่สัญญาณ GNSS ถูกปิดกั้นอย่างสมบูรณ์ เช่น ในอาคารหรือใต้อุโมงค์หนัก ระบบหุ่นยนต์ระดับไฮเอนด์มักใช้ฟิวชั่นเซ็นเซอร์ สิ่งนี้เกี่ยวข้องกับการรวมข้อมูล RTK เข้ากับหน่วยวัดแรงเฉื่อย (IMU) มาตรวัดระยะทางของล้อ หรือ LiDAR ด้วยการใช้ตัวกรอง Kalman หุ่นยนต์สามารถรักษาตําแหน่งที่แม่นยําในระหว่างการหยุดทํางาน GNSS ระยะสั้น วิธีการแบบไฮบริดนี้ช่วยให้มั่นใจได้ว่าข้อมูลที่มีความแม่นยําสูงจากเครื่องรับ RTK จะถูกนําไปใช้อย่างเต็มศักยภาพในขณะที่ยังคงรักษากลไกสํารองสําหรับการสูญเสียสัญญาณทั้งหมด
สภาพอากาศก็มีบทบาทเช่นกัน แม้ว่าสัญญาณ GNSS โดยทั่วไปจะทนต่อฝนและหมอก แต่สภาพบรรยากาศที่รุนแรงอาจส่งผลต่อการแพร่กระจายสัญญาณผ่านโทรโพสเฟียร์ อัลกอริทึม RTK สมัยใหม่ได้รับการออกแบบมาเพื่อชดเชยตัวแปรเหล่านี้ แต่ผู้ใช้ควรตระหนักว่าประสิทธิภาพที่เสถียรที่สุดนั้นทําได้เสมอด้วยมุมมองท้องฟ้าที่ชัดเจนและไม่มีสิ่งกีดขวาง
การใช้งานที่สําคัญในอุตสาหกรรมสมัยใหม่
การประยุกต์ใช้ เครื่องรับ RTK GNSS สําหรับหุ่นยนต์ ครอบคลุมอุตสาหกรรมที่มีเดิมพันสูงหลายแห่ง ในการเกษตรที่แม่นยํารถแทรกเตอร์อัตโนมัติและโดรนใช้ RTK ในการเพาะเมล็ดพันธุ์และใส่ปุ๋ยที่มีความแม่นยําระดับเซนติเมตรลดของเสียและเพิ่มผลผลิตพืชผลสูงสุด ระบบเหล่านี้สามารถเดินตามเส้นทางเดิมได้เป็นเวลาหลายปีโดยแทบไม่มีการเบี่ยงเบนซึ่งเป็นไปไม่ได้กับพวงมาลัยแบบแมนนวลหรือ GPS มาตรฐาน
ในด้านโลจิสติกส์และการจัดส่ง หุ่นยนต์จัดส่งไมล์สุดท้ายพึ่งพา RTK เพื่อนําทางบนทางเท้าแคบ ๆ และเข้าถึงประตูลูกค้าที่เฉพาะเจาะจงโดยไม่ชนกับสิ่งกีดขวาง ในทํานองเดียวกันสําหรับการสํารวจและการก่อสร้างทางธรณีวิทยายานสํารวจอัตโนมัติสามารถทําแผนที่ไซต์และตรวจสอบการจัดตําแหน่งของโครงสร้างด้วยความแม่นยําระดับมืออาชีพซึ่งช่วยลดต้นทุนแรงงานและเวลาที่เกี่ยวข้องกับวิธีการสํารวจแบบดั้งเดิมได้อย่างมาก
นอกจากนี้ การเพิ่มขึ้นของเครื่องตัดหญ้าหุ่นยนต์อัตโนมัติได้นําเทคโนโลยี RTK มาสู่ตลาดผู้บริโภค เครื่องตัดหญ้าที่เปิดใช้งาน RTK สามารถตั้งโปรแกรมผ่านขอบเขตเสมือนซึ่งแตกต่างจากรุ่นเก่าที่ต้องใช้ลวดขอบเขตที่ฝังอยู่ ซึ่งแตกต่างจากรุ่นเก่าที่ต้องใช้ลวดขอบเขตแบบฝัง ซึ่งช่วยให้สามารถจัดการสนามได้อย่างยืดหยุ่นและรูปแบบการตัดหญ้าที่สมบูรณ์แบบ การเปลี่ยนแปลงนี้แสดงให้เห็นว่าฮาร์ดแวร์ GNSS ที่มีความแม่นยําสูงสามารถเข้าถึงได้มากขึ้นและแข็งแกร่งสําหรับการใช้งานในชีวิตประจําวันได้อย่างไร
ทําไมต้องเลือก Yonghao สําหรับความต้องการ GNSS หุ่นยนต์ของคุณ
ที่ Yonghao เราเชี่ยวชาญในการจัดหาโซลูชั่นการระบุตําแหน่งที่ล้ําสมัยซึ่งปรับให้เหมาะกับโครงการอัตโนมัติที่มีความต้องการมากที่สุด ความเชี่ยวชาญของเราในเทคโนโลยี GNSS ช่วยให้เราสามารถผลิตฮาร์ดแวร์ประสิทธิภาพสูงที่ทนทานต่อการใช้งานในอุตสาหกรรมที่รุนแรง ไม่ว่าคุณจะสร้างโดรนวิจัยขนาดเล็กหรือยานพาหนะไร้คนขับสําหรับงานหนัก กลุ่มผลิตภัณฑ์ เครื่องรับ RTK GNSS สําหรับหุ่นยนต์ ของเราได้รับการออกแบบมาเพื่อมอบความแม่นยําในระดับเซนติเมตรที่สม่ําเสมอ
กลุ่มผลิตภัณฑ์ของเราประกอบด้วยโมดูลที่เข้ากันได้กับ UM980 และ ZED-F9P ที่มีชื่อเสียง ซึ่งเป็นมาตรฐานอุตสาหกรรมสําหรับการแปลเป็นภาษาท้องถิ่นที่มีความแม่นยําสูง โมดูลเหล่านี้มีการสนับสนุนหลายแบนด์และหลายกลุ่มดาว เพื่อให้มั่นใจว่าหุ่นยนต์ของคุณจะรักษาการแก้ไขได้อย่างเสถียรแม้ในสภาพแวดล้อมที่ท้าทาย นอกจากนี้เรายังมี เสาอากาศ RTK GNSS แบบพิเศษที่ให้ความสามารถในการรับสัญญาณและการปฏิเสธแบบหลายเส้นทางที่เหนือกว่า
ข้อได้เปรียบของ Yonghao อยู่ที่ความมุ่งมั่นของเราในด้านความน่าเชื่อถือและการสนับสนุนทางเทคนิค เราเข้าใจถึงความซับซ้อนของการรวมหุ่นยนต์ และทีมงานของเราทุ่มเทเพื่อจัดหาเอกสารและบริการปรับแต่งที่จําเป็นเพื่อช่วยให้คุณประสบความสําเร็จ ตั้งแต่ระบบป้องกันการรบกวนไปจนถึงโมดูลเสาอากาศในตัวโซลูชันของเราได้รับการออกแบบทางวิศวกรรมเพื่อเพิ่มขีดความสามารถให้กับระบบอัตโนมัติรุ่นต่อไป
คําถามที่พบบ่อย
Q1: เครื่องรับ RTK GNSS สําหรับหุ่นยนต์ปรับปรุงการนําทางอัตโนมัติได้อย่างไร
ให้ความแม่นยําในการระบุตําแหน่งระดับเซนติเมตรโดยใช้การแก้ไขแบบเรียลไทม์จากสถานีฐาน ช่วยให้หุ่นยนต์สามารถเดินตามเส้นทางที่แม่นยําและโต้ตอบกับสภาพแวดล้อมได้อย่างปลอดภัย
Q2: ฉันสามารถใช้เครื่องรับ RTK GNSS สําหรับหุ่นยนต์ในเขตเมืองได้หรือไม่
ใช่ แม้ว่าประสิทธิภาพจะขึ้นอยู่กับการมองเห็นของสัญญาณ เครื่องรับหลายกลุ่มดาวที่ทันสมัยจาก Yonghao ได้รับการออกแบบให้มีการปฏิเสธหลายเส้นทางเพื่อรักษาเสถียรภาพในสภาพแวดล้อมในเมือง
Q3: อะไรคือความแตกต่างระหว่างสถานะ "ลอย" และ "คงที่" ในเครื่องรับ RTK GNSS สําหรับหุ่นยนต์
สถานะ "คงที่" หมายความว่าเครื่องรับได้แก้ไขความคลุมเครือของเฟสพาหะและบรรลุความแม่นยําระดับเซนติเมตร ในขณะที่ "ลอย" แสดงว่าระบบยังคงคํานวณอยู่ และความแม่นยําโดยทั่วไปจะอยู่ในช่วงเดซิเมตร
Q4: เครื่องรับ RTK GNSS สําหรับหุ่นยนต์ต้องการการเชื่อมต่ออินเทอร์เน็ตอย่างต่อเนื่องหรือไม่?
หากคุณใช้ NTRIP เพื่อแก้ไข จําเป็นต้องมีการเชื่อมต่ออินเทอร์เน็ต หรือคุณสามารถใช้สถานีฐานในพื้นที่ที่มีลิงก์วิทยุ UHF สําหรับพื้นที่ที่ไม่มีสัญญาณเซลลูลาร์
Q5: ฉันจะเลือกเครื่องรับ RTK GNSS ที่เหมาะสมสําหรับหุ่นยนต์สําหรับโครงการของฉันได้อย่างไร
พิจารณาปัจจัยต่างๆ เช่น จํานวนกลุ่มดาวที่รองรับ ย่านความถี่ (L1/L2/L5) การใช้พลังงาน ความเข้ากันได้ของอินเทอร์เฟซ และคุณต้องการเสาอากาศในตัวหรือไม่
พร้อมที่จะยกระดับความแม่นยําของหุ่นยนต์ของคุณแล้วหรือยัง
สํารวจโมดูลและเสาอากาศ GNSS ความแม่นยําสูงของ Yonghao ทั้งหมดวันนี้ ผู้เชี่ยวชาญของเราพร้อมที่จะช่วยคุณค้นหาโซลูชันที่สมบูรณ์แบบสําหรับการใช้งานอัตโนมัติของคุณ